自动驾驶重卡编队常被简化成一句通俗解释:把几辆车绑在一起跑,省几个司机。顺着这个逻辑,似乎跟车越多省得越多,技术也越先进。
但行业跑了几年的真实数据和学术研究指向的是一个相反的结论:编队的长度不是由“想不想”决定的,而是由一组硬约束锁死的。
第一道锁:V2V通信距离,决定编队的物理天花板
编队行驶的安全前提是前后车之间持续、低延迟的状态共享。这种共享依赖V2V通信,而任何一种V2V技术都有有效覆盖半径。
学术研究指出,现有的编队方案无法支持由多辆重型卡车组成的长编队,原因就在于DSRC和C-V2X等车车通信技术的距离限制。当编队拉长到头车信号勉强覆盖尾车时,通信的可靠性已经开始衰减,信号抖动和丢包的风险随距离上升。
这意味着V2V的有效通信距离是编队物理长度的第一道上限,它不是软件优化能无限突破的,而是无线传播条件的硬边界。
在这个天花板之下还有一道被忽视的物理约束:编队的制动能力受限于“最弱的那辆车” 。有研究专门讨论了近距离跟驰编队中的这一法则,系统需要自动调整各车的制动力,使整个队列的减速能力拉平到制动最慢的那一辆的水平。
这意味着即使V2V允许更长的队列,只要编队中存在载重、制动状态各异的车辆,安全车距的下限就被卡住了。
第二道锁:道路结构,编队不能只活在直线高速的想象里
V2V和制动决定了编队在理想直线上能排多长,但真实路网不是一条无限延伸的直线。匝道、分流区、收费站,这些道路结构节点才是编队长度的真正检验场。
研究显示,过长的卡车编队会对准备驶出高速的小型车辆形成阻塞效应,进而引发拥堵,拖累整个断面的交通流。研究者用仿真测试了从2辆到15辆的编队规模,发现在不同的社会车流量和出口比例下,交通效率、安全与油耗之间并不存在越大越好的单调关系。
这背后的逻辑并不复杂:编队占住的那段路,就像一堵会移动的墙,其他车辆没法从中间穿过去。在高流量干线与小汽车混行的环境中,队列越长,社会车辆换道、进出匝道的窗口越窄。编队在单一维度上节省的燃油和人力可能在另一个维度上转化为周边交通的拥堵成本。
第三道锁:经济账不支持盲目加车
即使技术和道路都允许更长的编队,经济账也不支持无限拉长。小马智行的实际测算显示,编队规模较小时,人力节省的提升最明显;但编队超过三四辆之后,继续加车带来的新增人力节省已经相当有限,前车破风带来的能耗节省同样边际递减。
收益端逐渐平缓的同时,成本端却在上升:编队越大头车到尾车的通信可靠性要求越高,前方车辆故障需要联合变道时,对交通环境的影响和变道风险也越大。
其实,更隐蔽的成本在于编队形成本身。研究表明,将编队形成延迟纳入了系统吞吐量的分析框架,指出虽然编队带来燃油节省,但额外的协调延迟会降低网络吞吐能力,存在一个在吞吐量和等待成本之间取得平衡的最优编队策略。
换句话说,当两端货量只够支撑“一辆领航车带一辆跟随车”这样的小规模编队时,为了凑出更大的编队而让头车在场站空等,所消耗的时间成本和调度成本,足以吃掉多加挂一辆车带来的那点边际节省。
编队规模的上限最终是由两端同时发车的真实货量需求决定的,而不是由技术能扩展到多少辆车决定的。
在上述三条约束之外,还有一个常常被技术讨论淡化的维度:政策许可并不天然以“最大化编队长度”为目标。各地对编队的开放尺度差异显著。这意味着同一个技术方案,换个地方、换条路,法规允许跑多长的编队可能就不一样。
因此,自动驾驶重卡的编队不是一个把车辆物理串联的工程动作,而是一个在通信边界、道路结构、交通密度、货量节奏和监管框架之间寻找交点的运营设计问题。
……
近期行业要闻如下:
自动驾驶公司易博图宣布连续完成两轮合计近4亿元融资
2026年11月14日,媒体消息称,近日自动驾驶公司易博图宣布连续完成两轮合计近4亿元融资,这家公司成立仅9个月,持有自动百台驾驶重卡,运营60条线路。据不完全统计,今年以来,重卡智驾领域的累计融资已近百亿元。
成立于2026年2月的易博图,其核心团队来自华为、理想、地平线,定位是“重载工业物理AI”,走的是重资产运营模式——自己持有车辆、自己跑线路,其投资方包括重卡新势力零一汽车,以及矿卡自动驾驶龙头易控智驾的众多早期投资方。
TIER IV携手小松开发三款自卸卡车自动驾驶系统,目标2027年投入应用
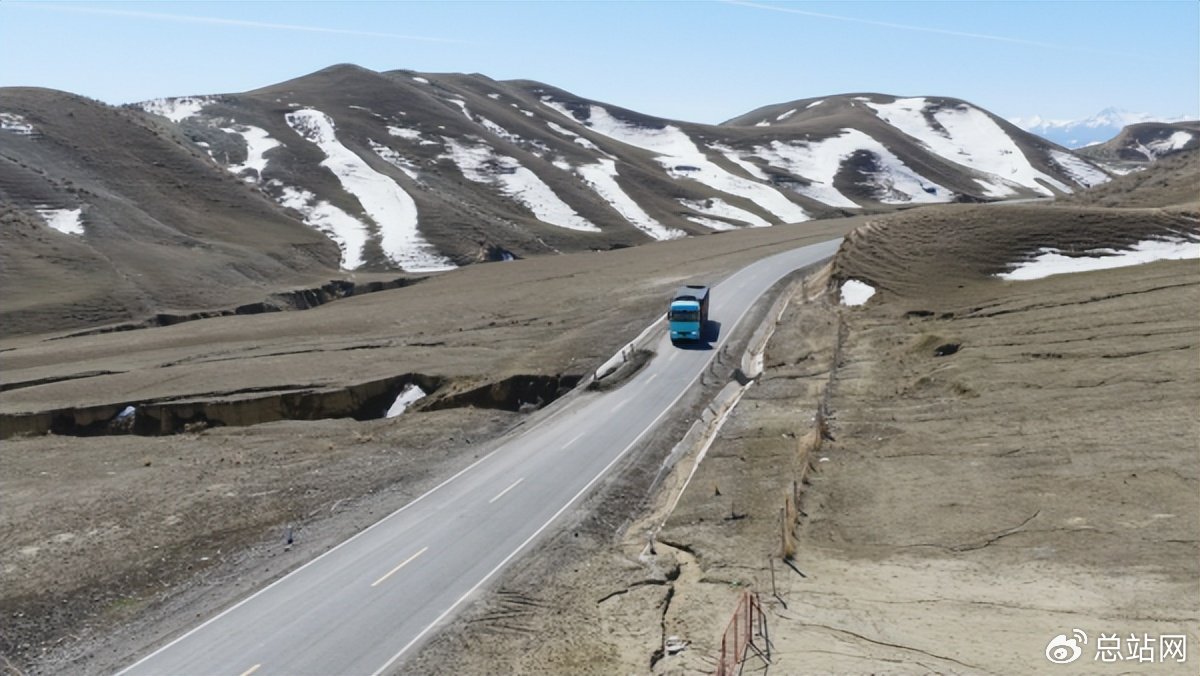
11月14日,媒体消息称广州域名网,日本自动驾驶技术公司TIER IV已与小松启动三款自卸卡车自动驾驶系统的联合开发,旨在推动自动驾驶技术在日本和北美采石场及土木工程施工现场的实际应用。
小松、TIER IV及小松子公司EARTHBRAIN自2025年9月起,便围绕工程机械自动驾驶技术的实际应用展开合作。此次启动联合开发,将进一步深化三方合作,加快相关技术的开发与验证,目标是在2027年推动该技术在日本和北美市场落地应用。
中国无人驾驶重卡瞄准蒙古煤炭运输
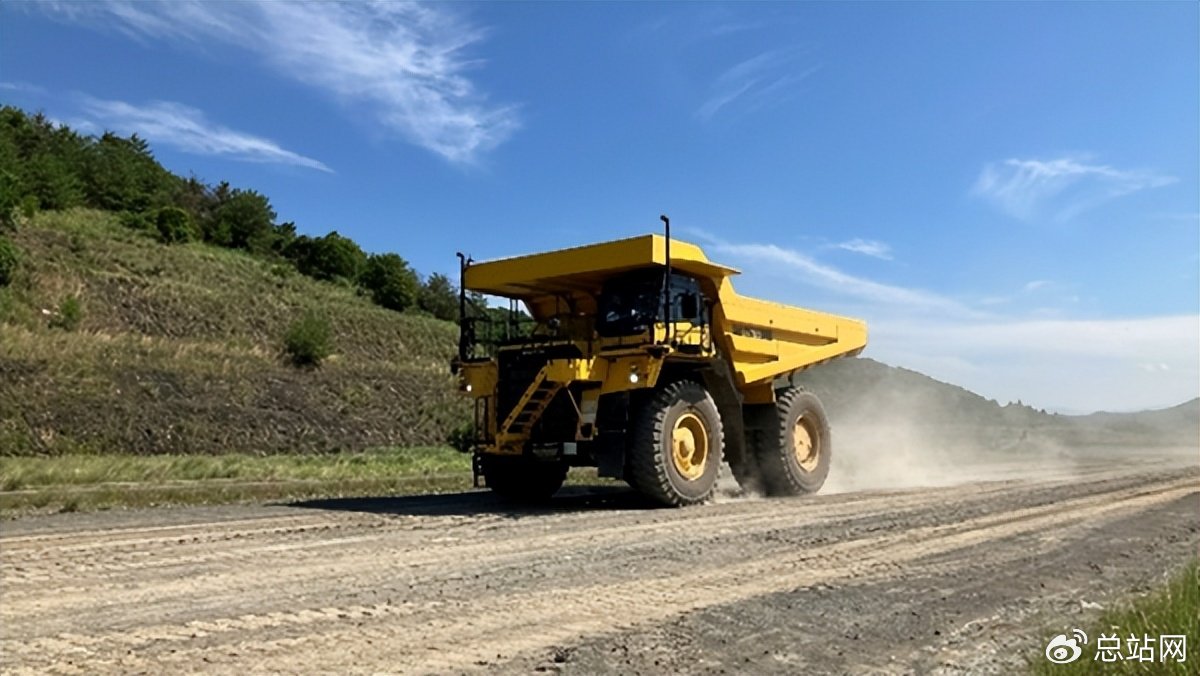
11月11日,根据蒙古财经媒体Lemon press报道,中国无人驾驶技术企业斯年智驾(Senior Auto)计划与蒙古国东方伙伴关系商业理事会(Дорнын түншлэл)以及Taiji Zond LLC开展合作,将无人驾驶重型卡车技术引入蒙古国煤炭运输领域,探索中蒙跨境长距离货运的应用。
目前,三方已经签署战略合作框架协议,计划围绕无人驾驶重卡、人工智能和具身智能技术展开研究,后续逐步推进本地测试和示范应用。斯年智驾成立于2020年,主要从事智能重卡研发和无人驾驶物流解决方案,业务涉及港口、铁路场站、冶金及化工园区、口岸和干线物流等场景。
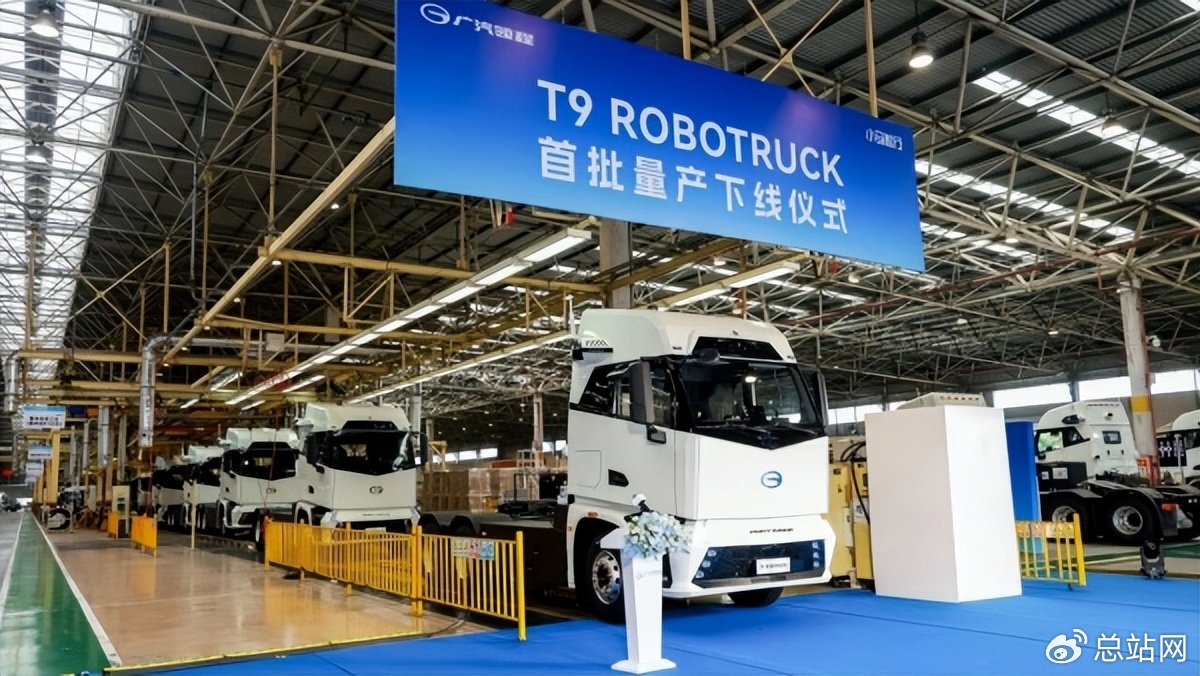
广汽领程与小马智行联合研发的T9 ROBOTRUCK L4级自动驾驶重卡首批量产车型下线
10月29日,广汽集团旗下广汽领程与小马智行联合研发的T9 ROBOTRUCK L4级自动驾驶重卡首批量产车型在广汽领程从化工厂正式下线。
T9 ROBOTRUCK将广汽领程全冗余线控底盘与小马智行第四代L4级自动驾驶卡车系统深度集成,围绕转向、制动、电源、通信、感知与计算六大关键系统构建冗余架构,提升车辆在关键系统故障情况下的安全保障与处置能力。
《中国智能驾驶重卡需求蓝皮书》:组合辅助驾驶重卡的商业化落地仍存在多重壁垒
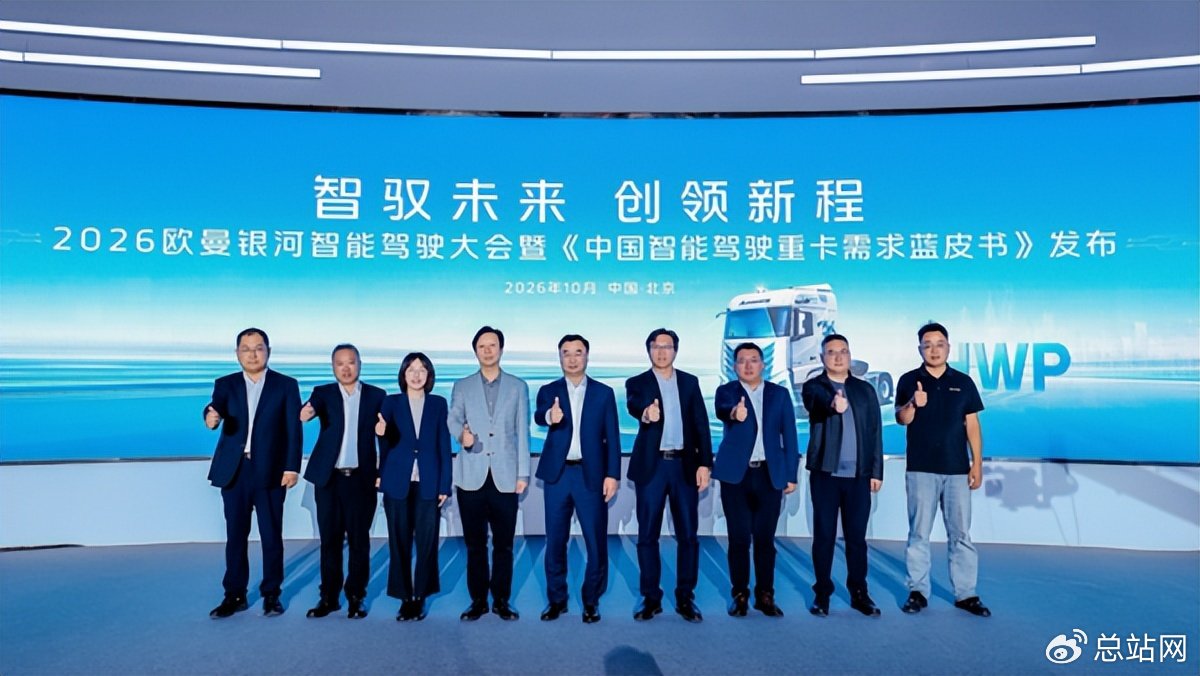
10月28日,2026欧曼银河智能驾驶大会暨《中国智能驾驶重卡需求蓝皮书》发布。蓝皮书中披露,组合辅助驾驶重卡的商业化落地仍存在多重壁垒,集中在技术瓶颈、成本障碍、保障体系欠缺三大层面。
解决这些阻碍需要回到需求本身:以用户可量化的运营收益为标尺,让技术、成本与保障三者协同落地。